Loading Cinematic Sequence...
Mokash Sahi
Étudiant en cybersécurité (BTS CIEL IR) — Recherche alternance
Ce que j'apporte
❖ Rigueur, capacité à diagnostiquer (logs, erreurs, tests), et à documenter.
❖ Automatisation simple et efficace en Python.
❖ Bon socle systèmes/réseau + envie de progresser vite sur les outils sécurité.
À propos de moi
Je suis étudiant en BTS CIEL IR orienté cybersécurité / systèmes / réseau, avec une approche très pratique : scripts Python, configuration d'environnement Linux, et projets embarqués (Raspberry Pi).
Je recherche une alternance où je peux contribuer sur des sujets type SecOps / SOC junior / support sécurité / durcissement / scripting & automatisation.
Projets Principaux
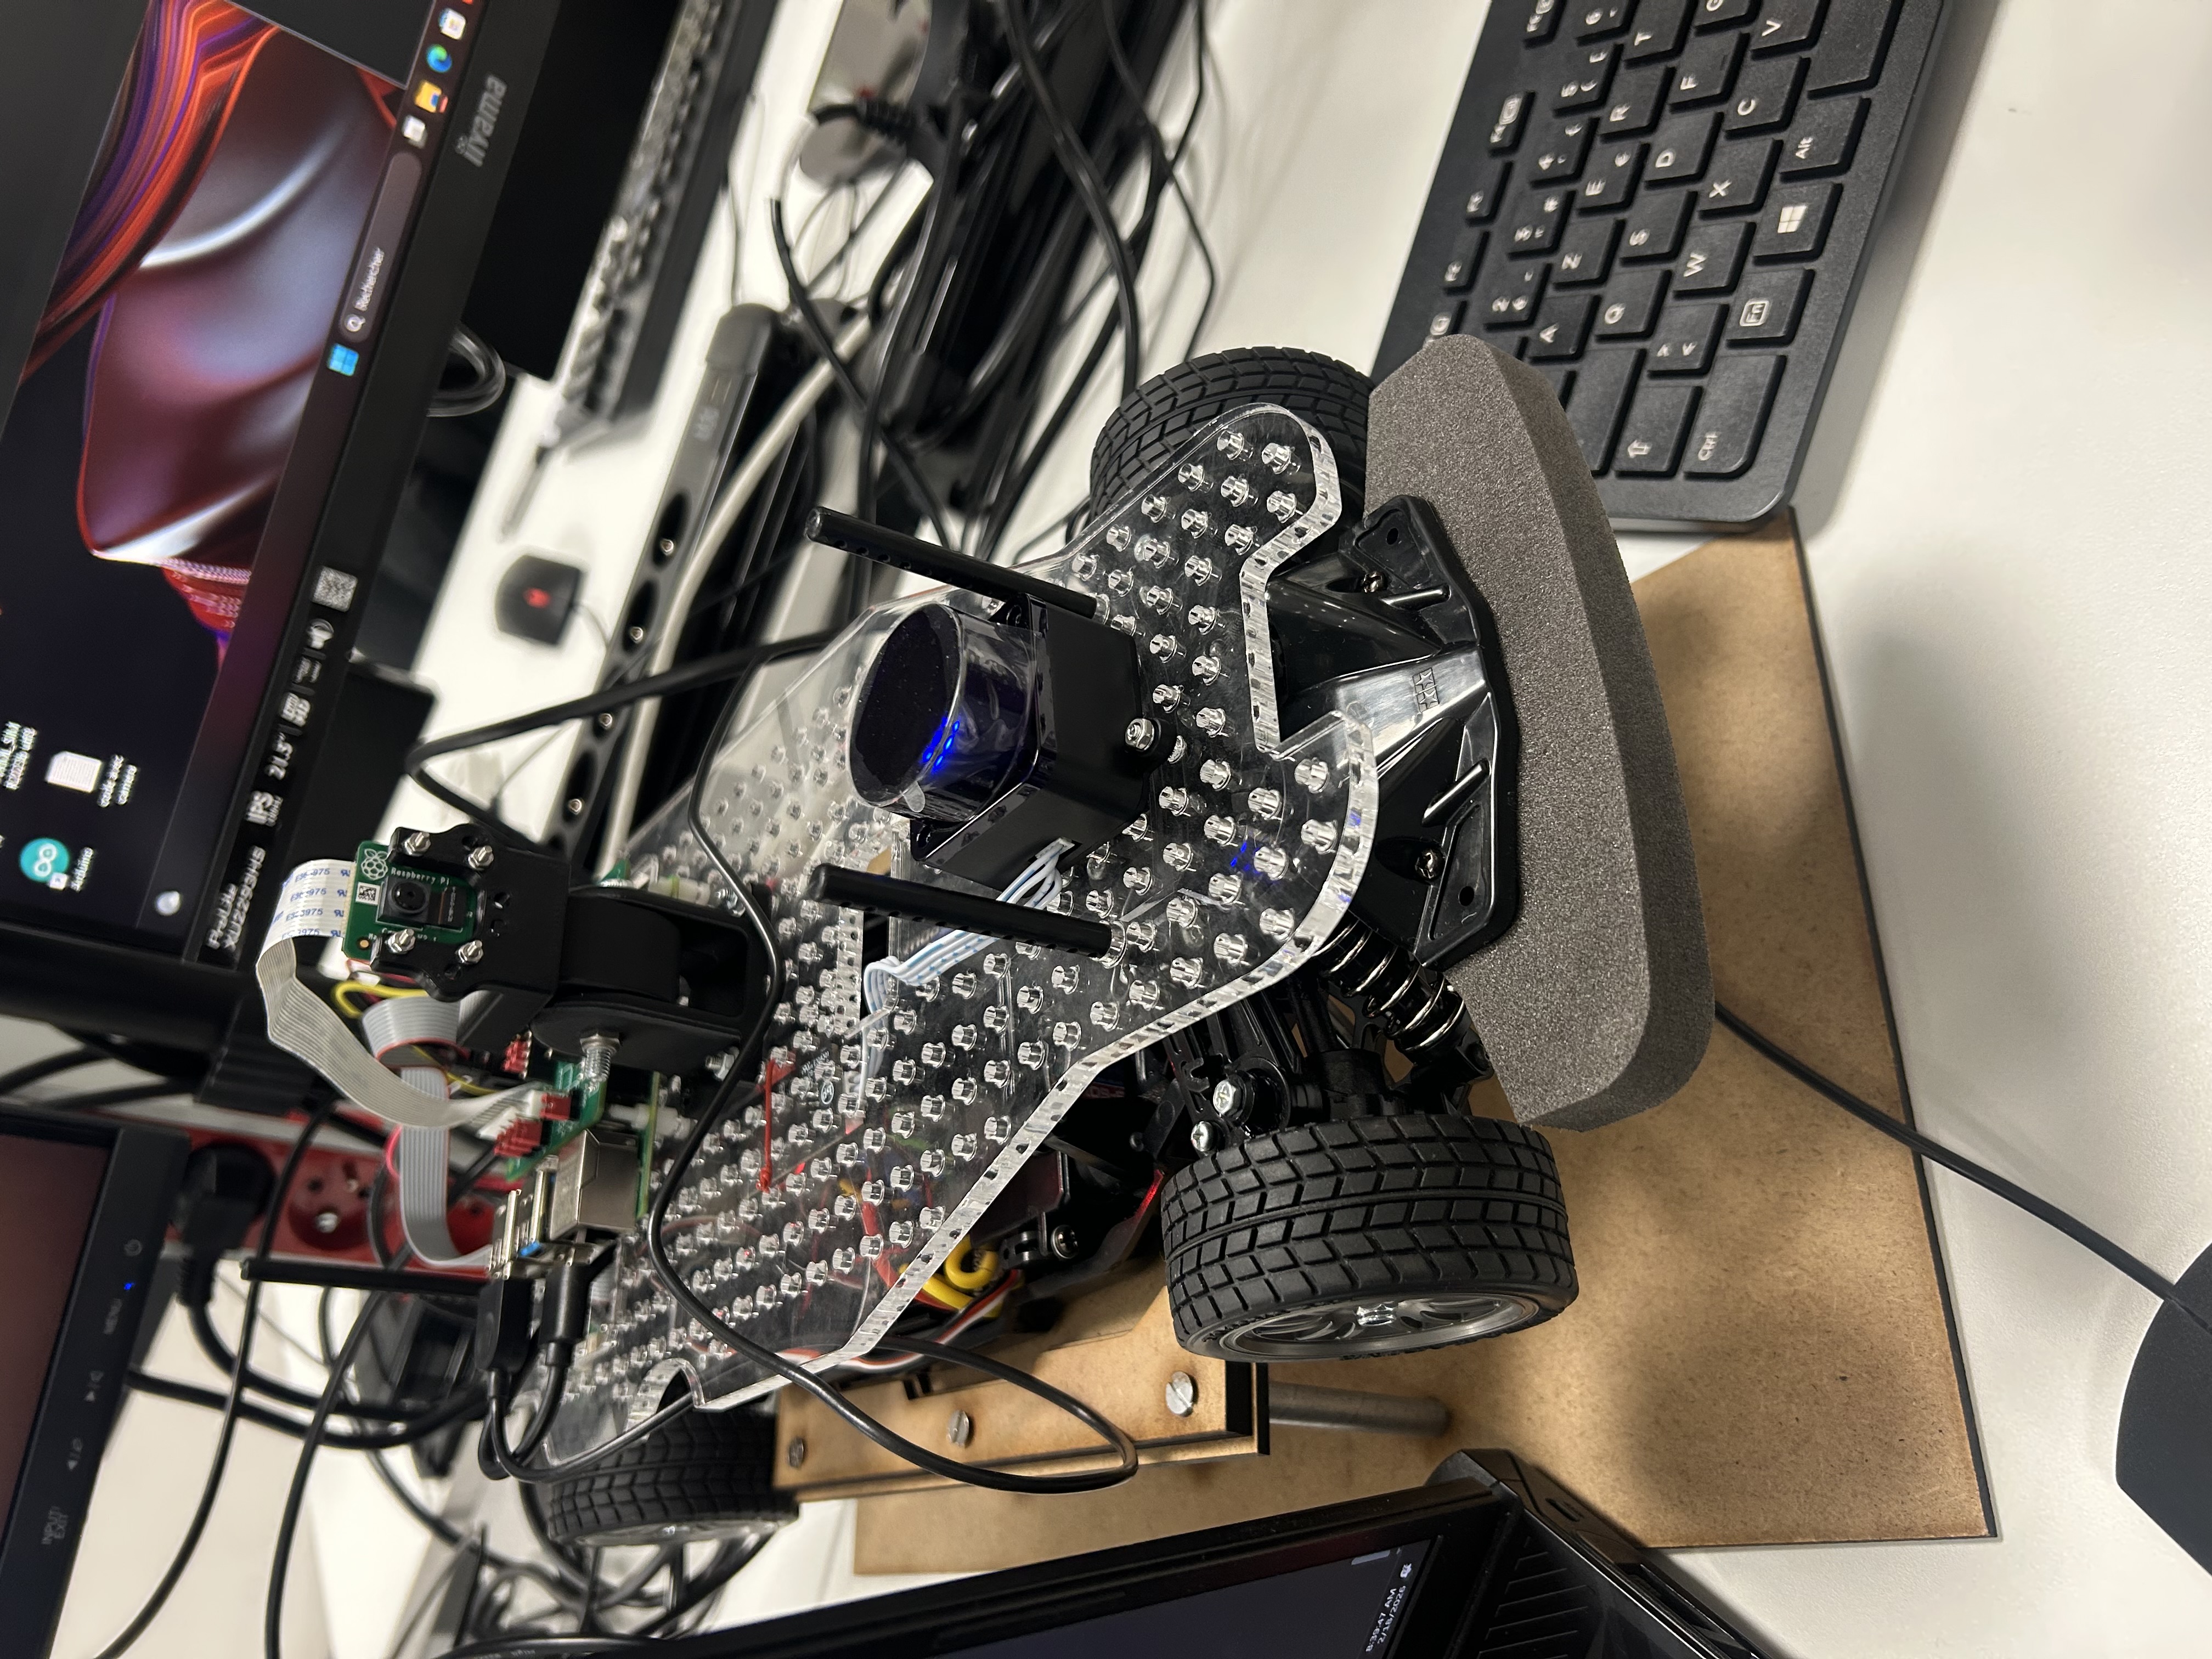
COVACIEL
Projet d'équipe — BTS CIEL IR, Dernière année
Voiture RC autonome avec contrôle temps réel basé LIDAR et logique sécurité — Python sur Raspberry Pi 4B.
Projet de fin d'études développé avec mes collègues. L'objectif : faire rouler une vraie voiture RC de manière autonome, éviter les obstacles en temps réel.
✦Mes Contributions
- ▸Contrôleur PWM accélération/direction — conçu avec lgpio, gère accélération et direction avec arrêt de sécurité matériel
- ▸Découpage sectoriel LIDAR — divise le scan 360° en secteurs gauche / avant / droite, associe les distances à des seuils de vitesse (arrêt d'urgence → freinage → lent → croisière)
- ▸Lissage de direction + zone morte — filtre les oscillations et empêche la sur-correction en ligne droite
- ▸Récupération anti-rebond en marche arrière — comportement anti-oscillation lors du recul face aux obstacles proches
- ▸Logique d'arrêt propre — force le PWM au neutre avant de couper le signal, évite les à-coups servo à l'extinction
- ▸Visualiseur LIDAR temps réel — outil de débogage pour inspecter les données scan en direct pendant le développement
- ▸Module caméra — détection rouge/vert via OpenCV + validation de direction avec Picamera2
◆Contributions d'équipe
- ▸Entraînement d'agent PPO en simulation (Webots R2025a)
- ▸Intégration matérielle
Feuille de route
Migration vers une Jetson Orin Nano Super pour déployer l'agent PPO (Proximal Policy Optimization) entraîné directement sur la voiture — bouclant la boucle entre entraînement en simulation et inférence réelle.
Compétences
Cybersécurité (bases solides)
- ◆Hygiène sécurité, durcissement de base
- ◆Principes (least privilege, defense-in-depth)
- ◆Sensibilisation logs/diagnostic, approche incident (niveau junior)
Systèmes & Réseau
- ◆Linux (usage avancé étudiant), SSH, services, permissions
- ◆Réseaux: TCP/IP
- ◆Notions VLAN/switch/router (mise en place / troubleshooting)
Programmation & outils
- ◆Python (automatisation, hardware/control, traitement)
- ◆C / C++ (bases)
- ◆SQL (bases : tables, update)
- ◆Git/GitHub
- ◆Web: HTML/CSS/JavaScript (bases solides)
Soft skills
- ◆Rigueur, organisation
- ◆Communication
- ◆Documentation
Expérience
Stagiaire IT / support technique
Powerlab
- Support utilisateurs, diagnostic, résolution d'incidents
- Participation à des tâches liées à la gestion IT et à la sécurité (niveau stage)
- Documentation et suivi des interventions
Formation
BTS CIEL IR — Cybersécurité / systèmes / réseau (étudiant)
Projets techniques + mise en pratique (Linux, réseau, scripting)
Me contacter
Je suis actuellement à la recherche d'une alternance en cybersécurité / SecOps / administration systèmes. N'hésitez pas à me contacter !